Der ChatGPT-Moment der Robotik: Warum der Durchbruch in der Fabrik länger dauern könnte
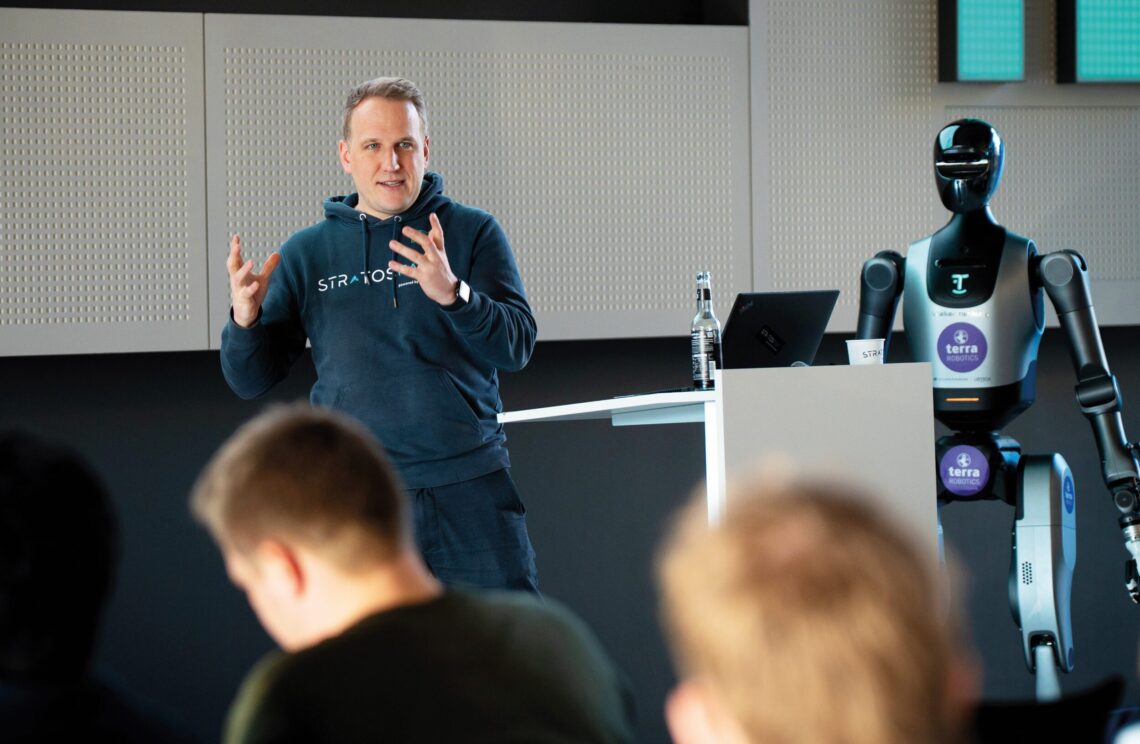
Der chinesische Hersteller Unitree erwartet einen grundlegenden Fortschritt der Roboterintelligenz innerhalb von ein bis zwei Jahren. Doch leistungsfähigere KI allein macht humanoide Roboter noch nicht fit für die Fabrik. Siddhanth Janadri, Robotikexperte der it’s OWL Initiative Stratosfare, erklärt, warum die größten Herausforderungen inzwischen weniger in der Hardware als im Umgang mit einer unberechenbaren physischen Welt liegen.
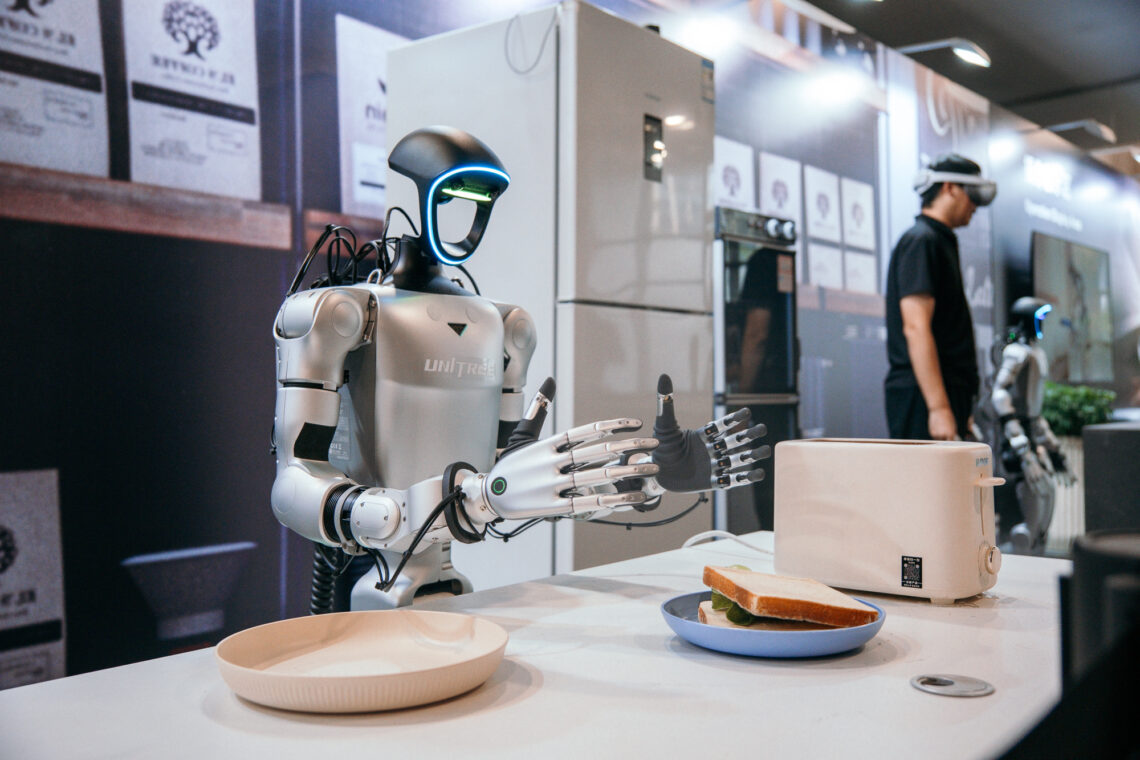
In ein bis zwei Jahren könnte die Robotik ihren „ChatGPT-Moment“ erleben. Davon ist Wang Xingxing, Gründer des chinesischen Roboterherstellers Unitree, überzeugt. Am 12. Oktober erklärte er in Shanghai, dass die Fortschritte bei künstlicher Intelligenz einen grundlegenden technologischen Durchbruch ermöglichen könnten.
Die Prognose ist ehrgeizig. Wang hatte bereits im August beschrieben, woran er einen solchen Durchbruch festmachen würde: Roboter müssten in unbekannten Umgebungen einen Großteil der Aufgaben allein auf sprachliche Anweisung bewältigen können.
Bis dahin ist es noch ein weiter Weg. Die Hardware ist leistungsfähiger geworden, die Bewegungen sind flüssiger und die Roboter können zunehmend anspruchsvolle Aufgaben übernehmen. Ob diese Fähigkeiten unter wechselnden Bedingungen zuverlässig funktionieren, bleibt dagegen eine der größten offenen Fragen.
„Dass ein Roboter eine Aufgabe vorführen kann, heißt noch lange nicht, dass er sie in einer Fabrik zuverlässig beherrscht“, sagt Siddhanth Janadri, Robotikexperte der it’s OWL Initiative Stratosfare.
Die Fortschritte bei der Hardware der chinesischen Robotikhersteller wie Agibot und Unitree hält er für bemerkenswert. Das entscheidende Problem sieht er inzwischen darin, wie gut Roboter mit Situationen umgehen können, für die sie nicht ausdrücklich trainiert wurden.
Warum ein Roboter nach hundert erfolgreichen Versuchen scheitern kann
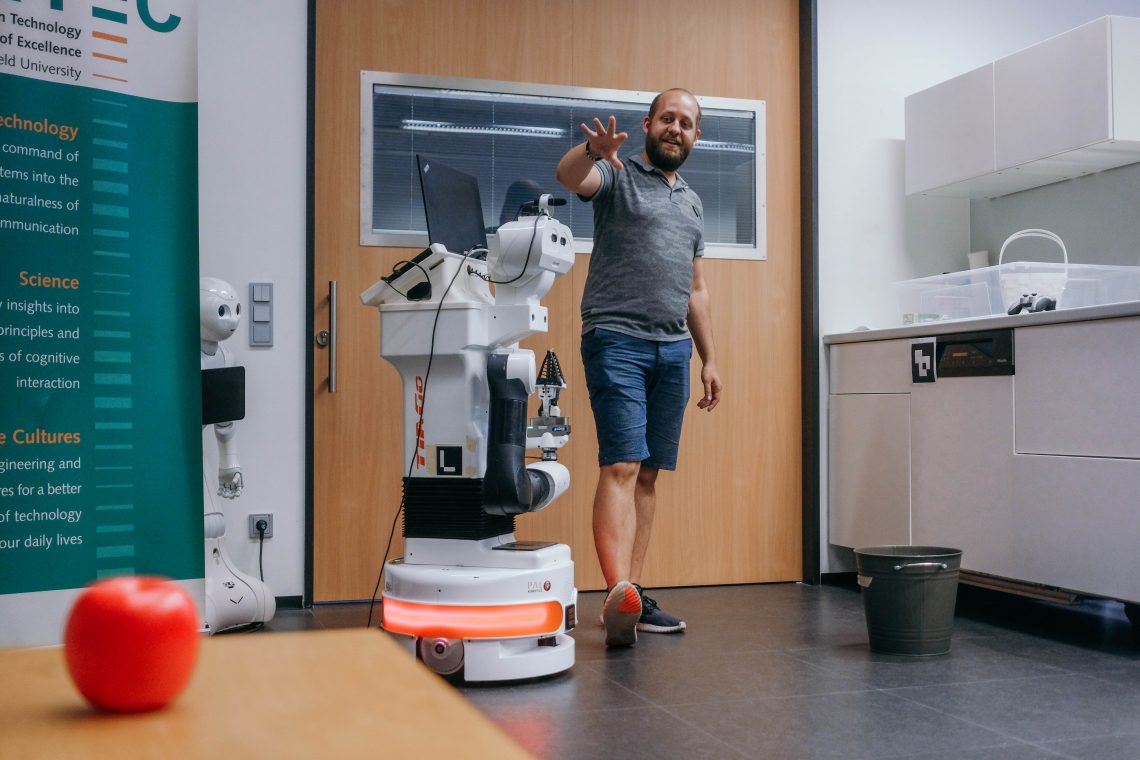
Ein Roboter wird darauf trainiert, einen Behälter aus einem Regal zu nehmen und auf einen Transportwagen zu stellen. Die Aufgabe funktioniert immer wieder. Dann verändert sich etwas: Der Behälter steht an einer anderen Position, ist schwerer oder hat eine andere Form.
Der Roboter muss seine Bewegung anpassen. Dafür genügt es nicht, den Gegenstand richtig zu erkennen. Er muss auch einschätzen, wo er zugreifen kann, welche Kräfte wirken und wie sich der Gegenstand bei der Bewegung verhält.
Menschen bewältigen solche Abweichungen meist ohne größere Schwierigkeiten. Für Roboter gehören sie zu den zentralen Herausforderungen.
In der Forschung spricht man von Generalisierung. Gemeint ist die Fähigkeit, bereits Gelerntes auf neue Situationen zu übertragen. Gerade bei der Handhabung von Gegenständen sind die Anforderungen hoch. Reibung, Kontaktkräfte und kleine Veränderungen der Umgebung können darüber entscheiden, ob eine Bewegung gelingt.
Für Fabriken ist das ein erhebliches Hindernis. Werkstücke unterscheiden sich, Bauteilpositionen verändern sich und Produktionsanlagen müssen unterschiedliche Varianten verarbeiten. Muss ein Roboter nach jeder Veränderung umfangreich neu trainiert werden, verliert die flexible Automation einen Teil ihres wirtschaftlichen Vorteils.
Kann ein Blick in die Zukunft Roboter besser machen?
Eine zentrale Frage der Robotikforschung ist, wie Maschinen besser auf unbekannte Situationen reagieren können. Dafür untersuchen Unternehmen und Forschungseinrichtungen unterschiedliche KI-Architekturen.
Ein wichtiger Ansatz sind sogenannte Vision-Language-Action-Modelle (VLA). Sie verknüpfen visuelle Informationen und sprachliche Anweisungen mit Roboterbewegungen. Ein System kann dadurch beispielsweise erkennen, welcher Gegenstand gemeint ist, und eine entsprechende Bewegung ausführen.
Daneben gewinnen Modelle an Bedeutung, die stärker berücksichtigen, wie sich die physische Umgebung durch eine Handlung verändern könnte. Solche Ansätze werden unter anderem als World-Action-Modelle bezeichnet. Sie verbinden die Steuerung von Roboterbewegungen mit Vorhersagen über mögliche zukünftige Zustände.
Die Idee dahinter: Wenn ein Roboter abschätzen kann, wie ein Gegenstand auf seinen Griff reagiert, könnte er seine Bewegungen besser anpassen und auch ungewohnte Situationen bewältigen.
Ob dieser Ansatz tatsächlich zu leistungsfähigeren Robotern führt, ist allerdings eine offene Forschungsfrage. Die Fähigkeit, zukünftige Zustände vorherzusagen, bedeutet nicht automatisch, dass ein Roboter seine Aufgaben zuverlässiger ausführt. Auch ist bislang nicht abschließend geklärt, unter welchen Bedingungen solche Modelle gegenüber anderen KI-Architekturen Vorteile bieten.
An entsprechenden Fragestellungen arbeiten mehrere führende Robotikunternehmen. Unitree hat mit UnifoLM-WMA eine Architektur veröffentlicht, die Weltmodelle mit der Robotersteuerung verbindet. Agibot stellte im September 2026 mit GE-Act 2.0 einen weiteren Ansatz für die KI-gestützte Robotersteuerung vor. Auch NVIDIA erforscht mit Cosmos Policy Verfahren, die Roboterbewegungen mit Vorhersagen über zukünftige Zustände verbinden.
Die Ansätze unterscheiden sich technisch und sind nicht zwangsläufig als Ersatz für VLA-Modelle zu verstehen. Vielmehr erforschen die Unternehmen unterschiedliche Wege, um Roboter anpassungsfähiger zu machen.
Erste Forschungsergebnisse zeigen Fortschritte in definierten Testszenarien. Ob sich daraus grundlegende Vorteile für den industriellen Einsatz ergeben, muss sich jedoch erst zeigen. Entscheidend ist, wie zuverlässig die Systeme mit unbekannten Werkstücken, wechselnden Umgebungen und unvorhergesehenen Situationen umgehen können.
Jede neue Aufgabe von Grund auf trainieren? Das wäre zu teuer
Neben den KI-Modellen muss sich auch die Art verändern, wie Roboter lernen.
Beim chinesischen Hersteller Agibot erfassen spezialisierte Teams Bewegungen und Handhabungsabläufe aus unterschiedlichen Kameraperspektiven. Die Aufnahmen werden geprüft und für das Training der KI-Modelle aufbereitet.
Der Aufwand ist beträchtlich. Denn anders als bei Sprachmodellen stehen für viele Bewegungen und physische Wechselwirkungen keine riesigen Bestände bereits digitalisierter Informationen zur Verfügung. Die erforderlichen Daten müssen häufig erst erzeugt werden.
„Wenn für jede neue Aufgabe Tausende Bewegungen vorgemacht werden müssen, ist das auf Dauer keine tragfähige Lösung“, sagt Janadri.
Seiner Einschätzung nach müssen Roboter vorhandene Fähigkeiten künftig mit deutlich weniger zusätzlichem Training auf andere Gegenstände, Tätigkeiten und Arbeitsumgebungen übertragen können.
Dazu gehört auch ein anderer Umgang mit Fehlern. Bislang werden häufig erfolgreiche Bewegungsabläufe vorgeführt und als Trainingsdaten genutzt. Künftig sollen Roboter stärker aus misslungenen Versuchen, menschlichen Korrekturen und Erfahrungen im Betrieb lernen.
Ein fehlgeschlagener Griff wäre dann nicht nur ein Fehler, der korrigiert werden muss. Er könnte dem System Informationen liefern, um die nächste Bewegung besser auszuführen.
Für Industrieunternehmen hätte das einen unmittelbaren wirtschaftlichen Nutzen. Je weniger Daten und Entwicklungsarbeit erforderlich sind, um einen Roboter auf neue Aufgaben vorzubereiten, desto eher könnte sich die Technik auch in Produktionen mit wechselnden Varianten rechnen.
Der Durchbruch entscheidet sich nicht auf der Messeshow
Ob sich Unitrees Prognose bereits in ein bis zwei Jahren erfüllt, ist offen. Die Fortschritte bei KI-Modellen zeigen, wie intensiv Unternehmen und Forschungseinrichtungen an einer neuen Generation intelligenter Roboter arbeiten. Doch selbst leistungsfähigere KI löst nicht automatisch die Anforderungen des industriellen Alltags.
Für den breiten industriellen Einsatz bleiben weitere Herausforderungen. Roboter müssen über längere Zeit zuverlässig arbeiten, Sicherheitsvorgaben erfüllen und sich in vorhandene Produktionsanlagen integrieren lassen. Auch Geschwindigkeit, Wartungsaufwand und Kosten entscheiden darüber, ob sie gegenüber herkömmlicher Automatisierung wirtschaftlich sind.
„Der eigentliche Durchbruch kommt, wenn Roboter Fehler erkennen, ihr Verhalten anpassen und aus Erfahrung lernen.“
Siddhanth Janadri, Robotikexperte der it’s OWL Initiative Stratosfare
Janadri unterscheidet deshalb zwischen einem Durchbruch bei der allgemeinen Roboterintelligenz und Systemen, die in unterschiedlichen industriellen Umgebungen eigenständig und dauerhaft zuverlässig arbeiten. Bis Letzteres erreicht ist, könnte erheblich mehr Zeit vergehen.
„Der eigentliche Durchbruch kommt, wenn Roboter Fehler erkennen, ihr Verhalten anpassen und aus Erfahrung lernen“, sagt Janadri.
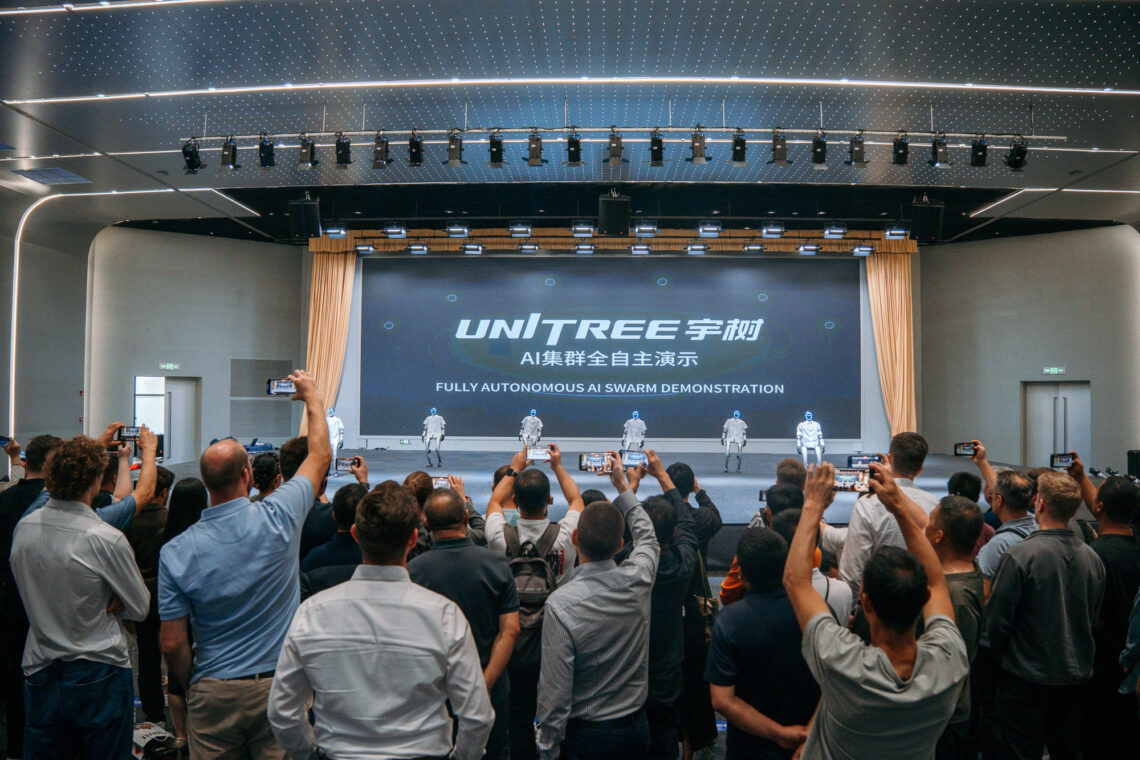
Damit wäre auch der Maßstab für die nächste Phase der Robotik gesetzt. Entscheidend wird nicht mehr allein sein, welche Bewegungen ein Hersteller auf einer Messe vorführen kann. Sondern wie gut ein Roboter zurechtkommt, wenn er vor einer Aufgabe steht, die er in genau dieser Form noch nie ausgeführt hat.